孔口明明对准了,数据里的滑动方向,却和现场判断对不上。
同一个孔,不同深度的方向偏差,还可能不一样。
遇到这种情况,除了复核现场变化和安装记录,还有一个藏在孔里的问题需要排查:测斜管导槽发生了扭转。
01|真正的痛点,是测到的方向可能“对不上”
做深部位移监测,既要知道“动了多少”,也要判断“往哪儿动”。
传统依靠导槽定向的测斜方式,传感器测量轴的方位跟着导槽走。导槽一旦扭转,A/B 两个方向的位移分量就可能混淆,进而影响对滑动方向的判断。
更麻烦的是,偏差藏在孔内,单看孔口难以发现;不同深度还可能有不同偏角。 孔口对准了,并不等于深处每一段导槽都对准了。
扭转来源,简单说有三个阶段:生产时,管材可能自带螺旋;埋设时,下管转动、接头对接和回填扰动可能留下扭转;运行中,地层变形也可能带动管体转向。
因此,关键在于:导槽方位变了,怎样让传感器的测量方位保持住?
02|导轮跟槽走,方位基准放在孔口
我们的阵列式位移计,把导向和定向分开:导轮架适应导槽变化,传感器串保持设定方位,安装到位后在孔口对准并锁定。
先看这段动画。
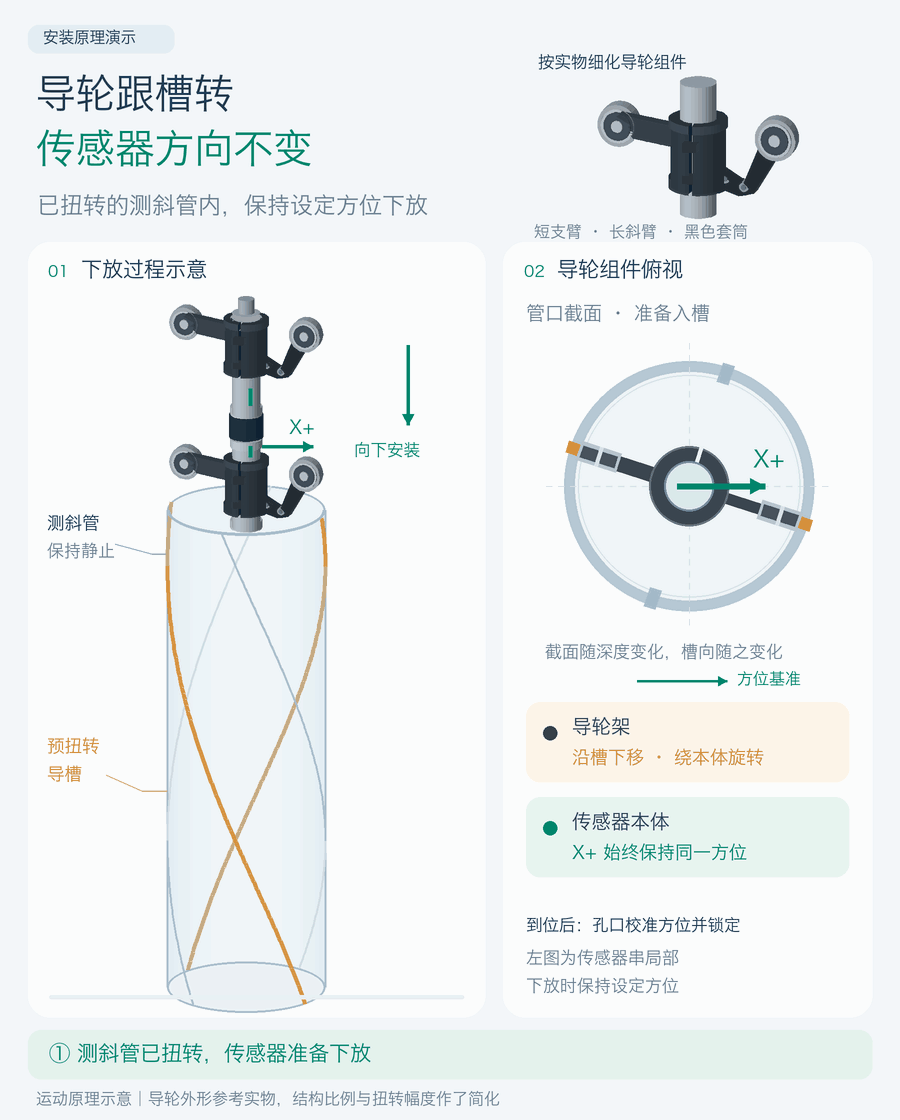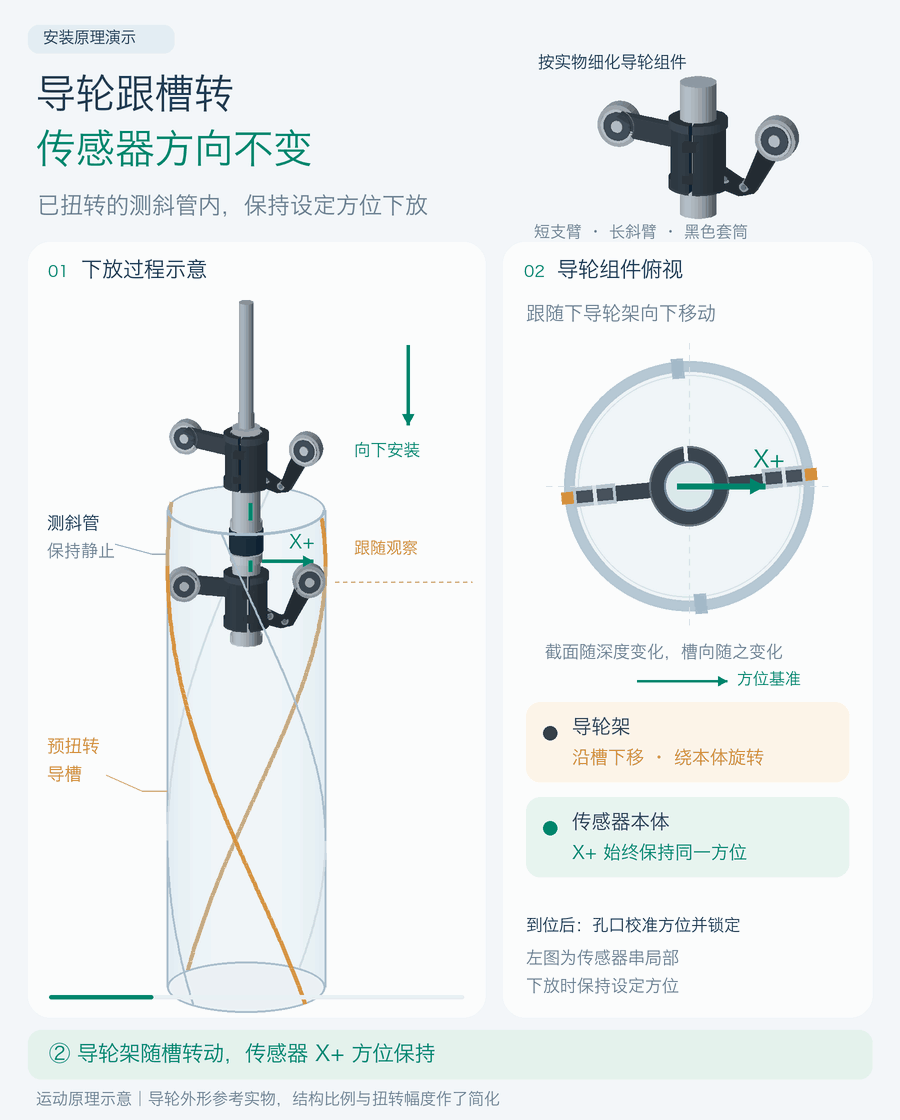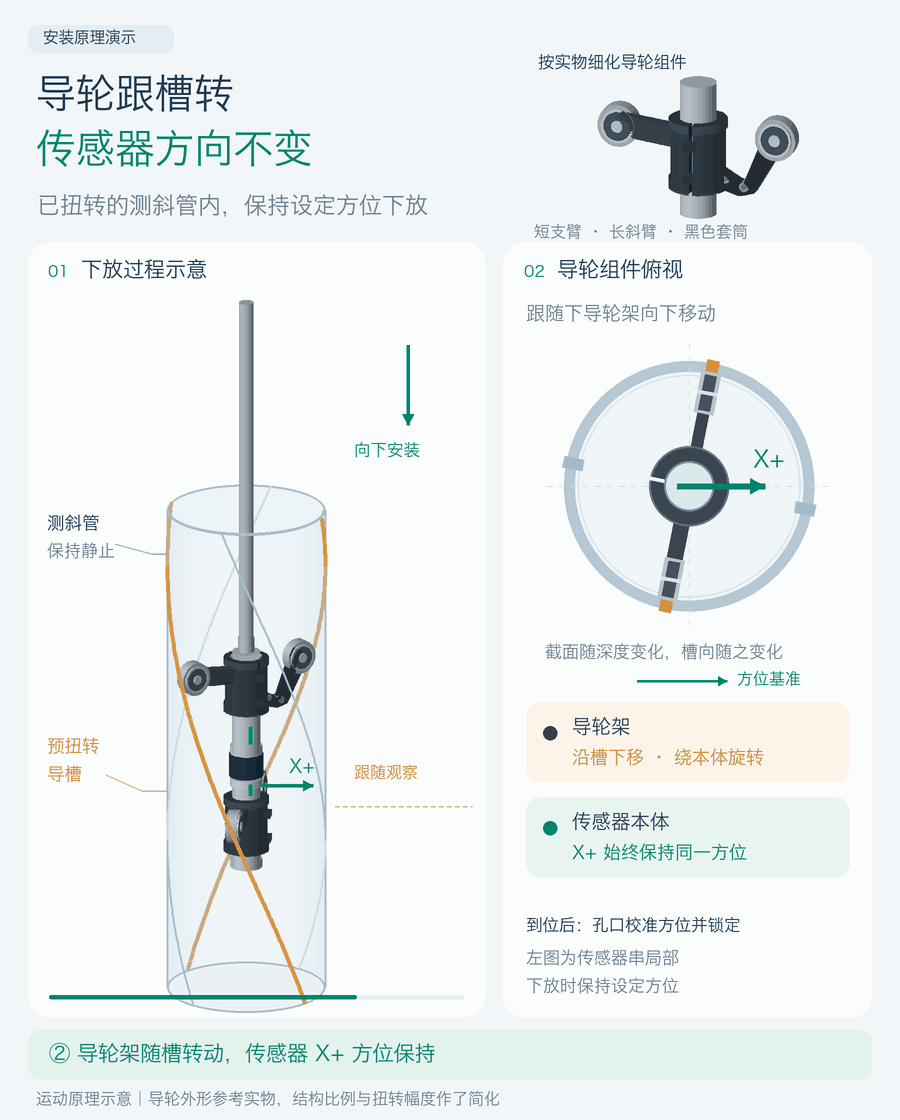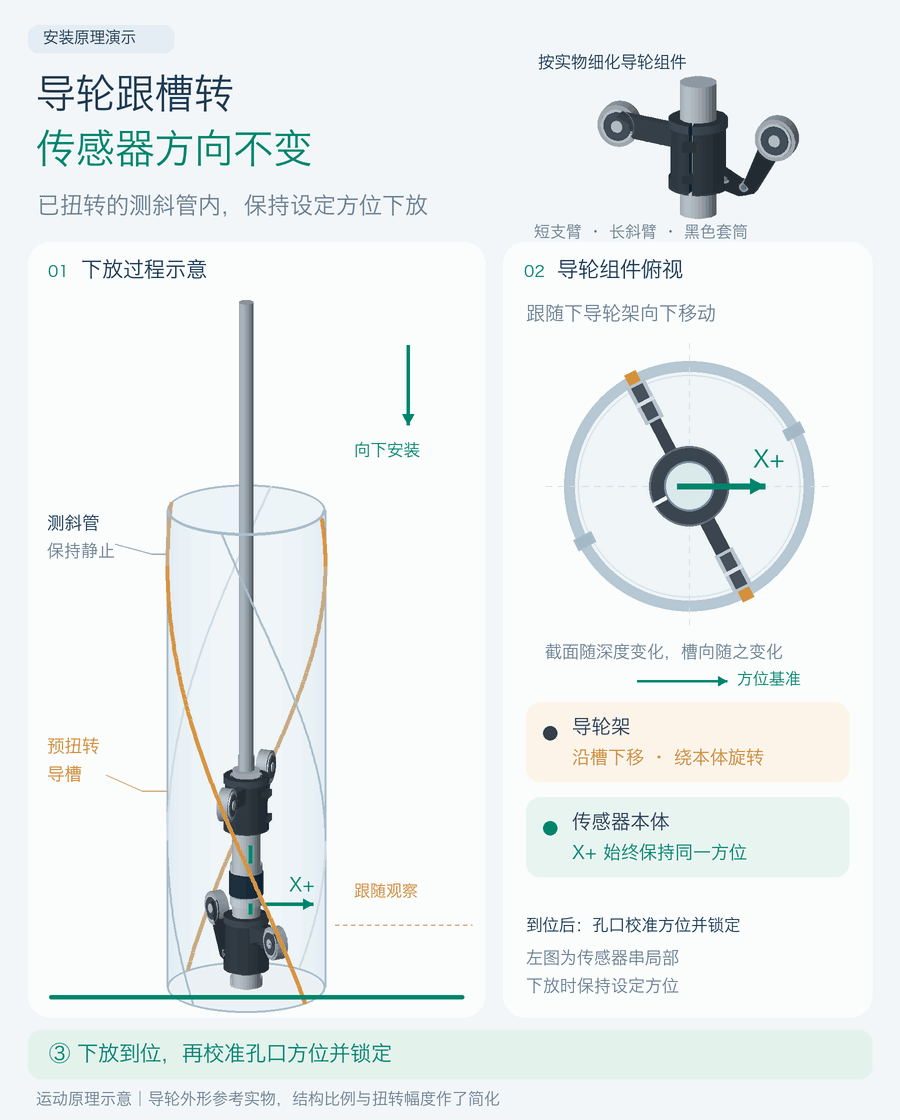
这里有三个配合工作的部件。
导轮架:可以相对传感器转动。 导轮沿槽滚动,帮助下放;整个导轮架还能绕传感器轴线转向,适应导槽方位。动画中改变朝向的是轮架,绿色 X+ 标记保持同一方向。
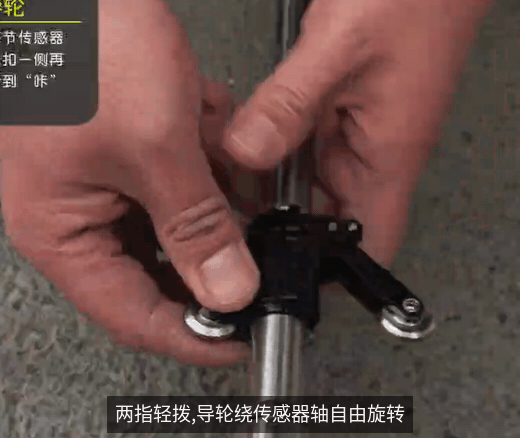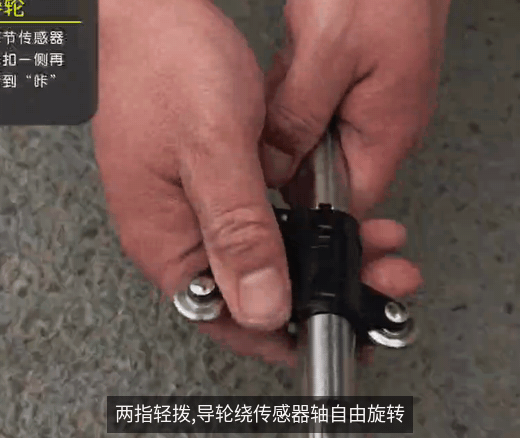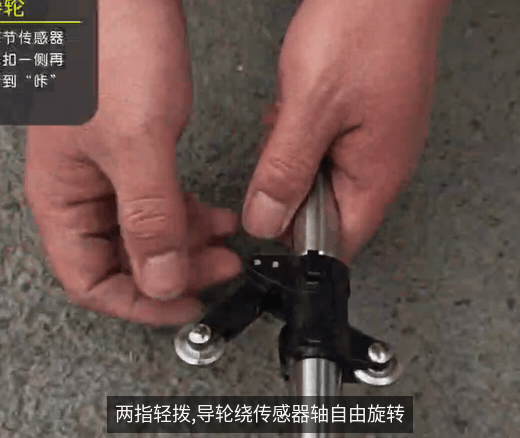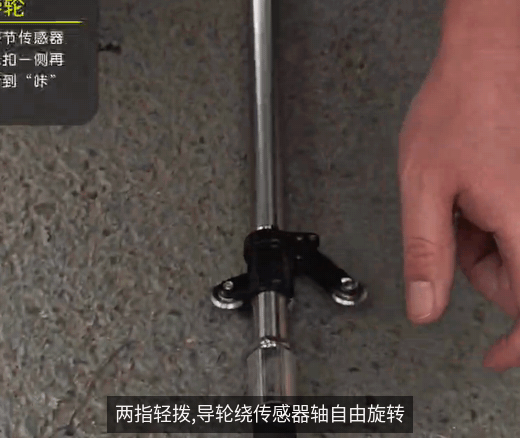
节间连接:把各节的方位联系起来。 连接结构约束节间相对扭转;柔性关节兼顾弯曲适应与抗扭需求,使传感器串适应弯曲,同时保持各节的方位关系。
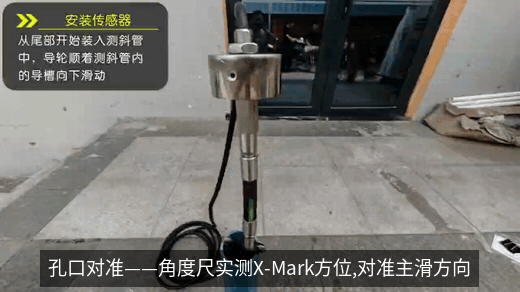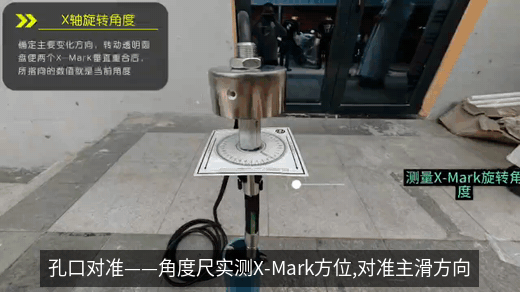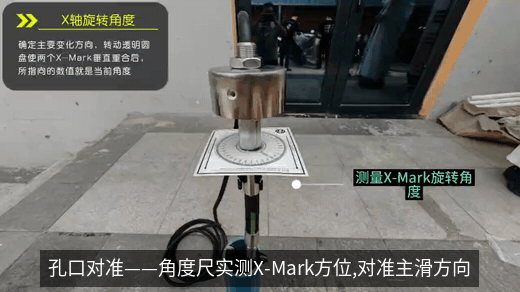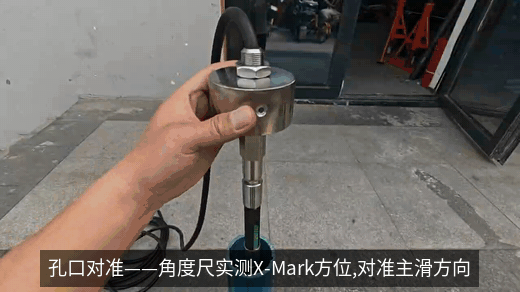
孔口固定:建立可复核的方位基准。 下放时按安装方案保持设定方位;到位后复核 X+ 标记,对准现场要求的监测方向,再锁定固定罩并留下记录。
03|哪些问题,这套结构能够解决?
在导轮架转动顺畅、节间连接可靠、孔口正确对准并锁定的工作条件下,可以逐项对应:
管材出厂带螺旋。 导轮架随已有槽向转动,导槽的角度不再直接决定传感器方位,避免把管材螺旋当成测量方向的变化。
埋设时留下扭转。 管体埋设稳定后,在孔口校准最终方位。施工中留下的导槽偏转,不再直接作为传感器定向的依据。
运行中,孔内管段发生局部扭转。 当孔口方位基准保持稳定时,导轮架通过相对转动适应槽向变化,隔离管体的带转作用;节间连接与孔口固定共同维持传感器串的方位。
导槽磨损影响定向。 导槽不再承担方位基准,磨损不再直接决定测量方位;固定式安装,也减少了反复提放造成的磨损。
这套结构解决的核心,是导槽方位变化直接牵动传感器测量方位的问题。作用范围既包括安装时已有的扭转,也包括运行中的孔内局部扭转。
04|孔口整体转向,不能靠它自动纠正
还有一种情况,需要单独说明:滑体在平面内转动,带着孔口、固定罩和整串传感器一起转向。
这时,变化的是方位基准本身。孔内导轮架可以相对转动,却不能替孔口保持原来的现场朝向。
对于仅依靠重力测倾的传感器,绕竖直轴的方位转角不能被直接识别。这类整体转向,不能仅凭倾角数据自动发现并完成方位校正。
不过,整体转了多少,可以先算个量级。 在小角度、滑体近似作整体平面转动的条件下,两侧位移差相对横向间距越小,整体转角就越小。
例如,左右两点横向相隔 50 米,沿同一滑动方向的位移相差 0.5 米,估算转角约为 0.57°,也就是约 0.6°,这个算例不到 1°。同样间距下,若整体转过 3°,两侧位移差则需约 2.6 米。
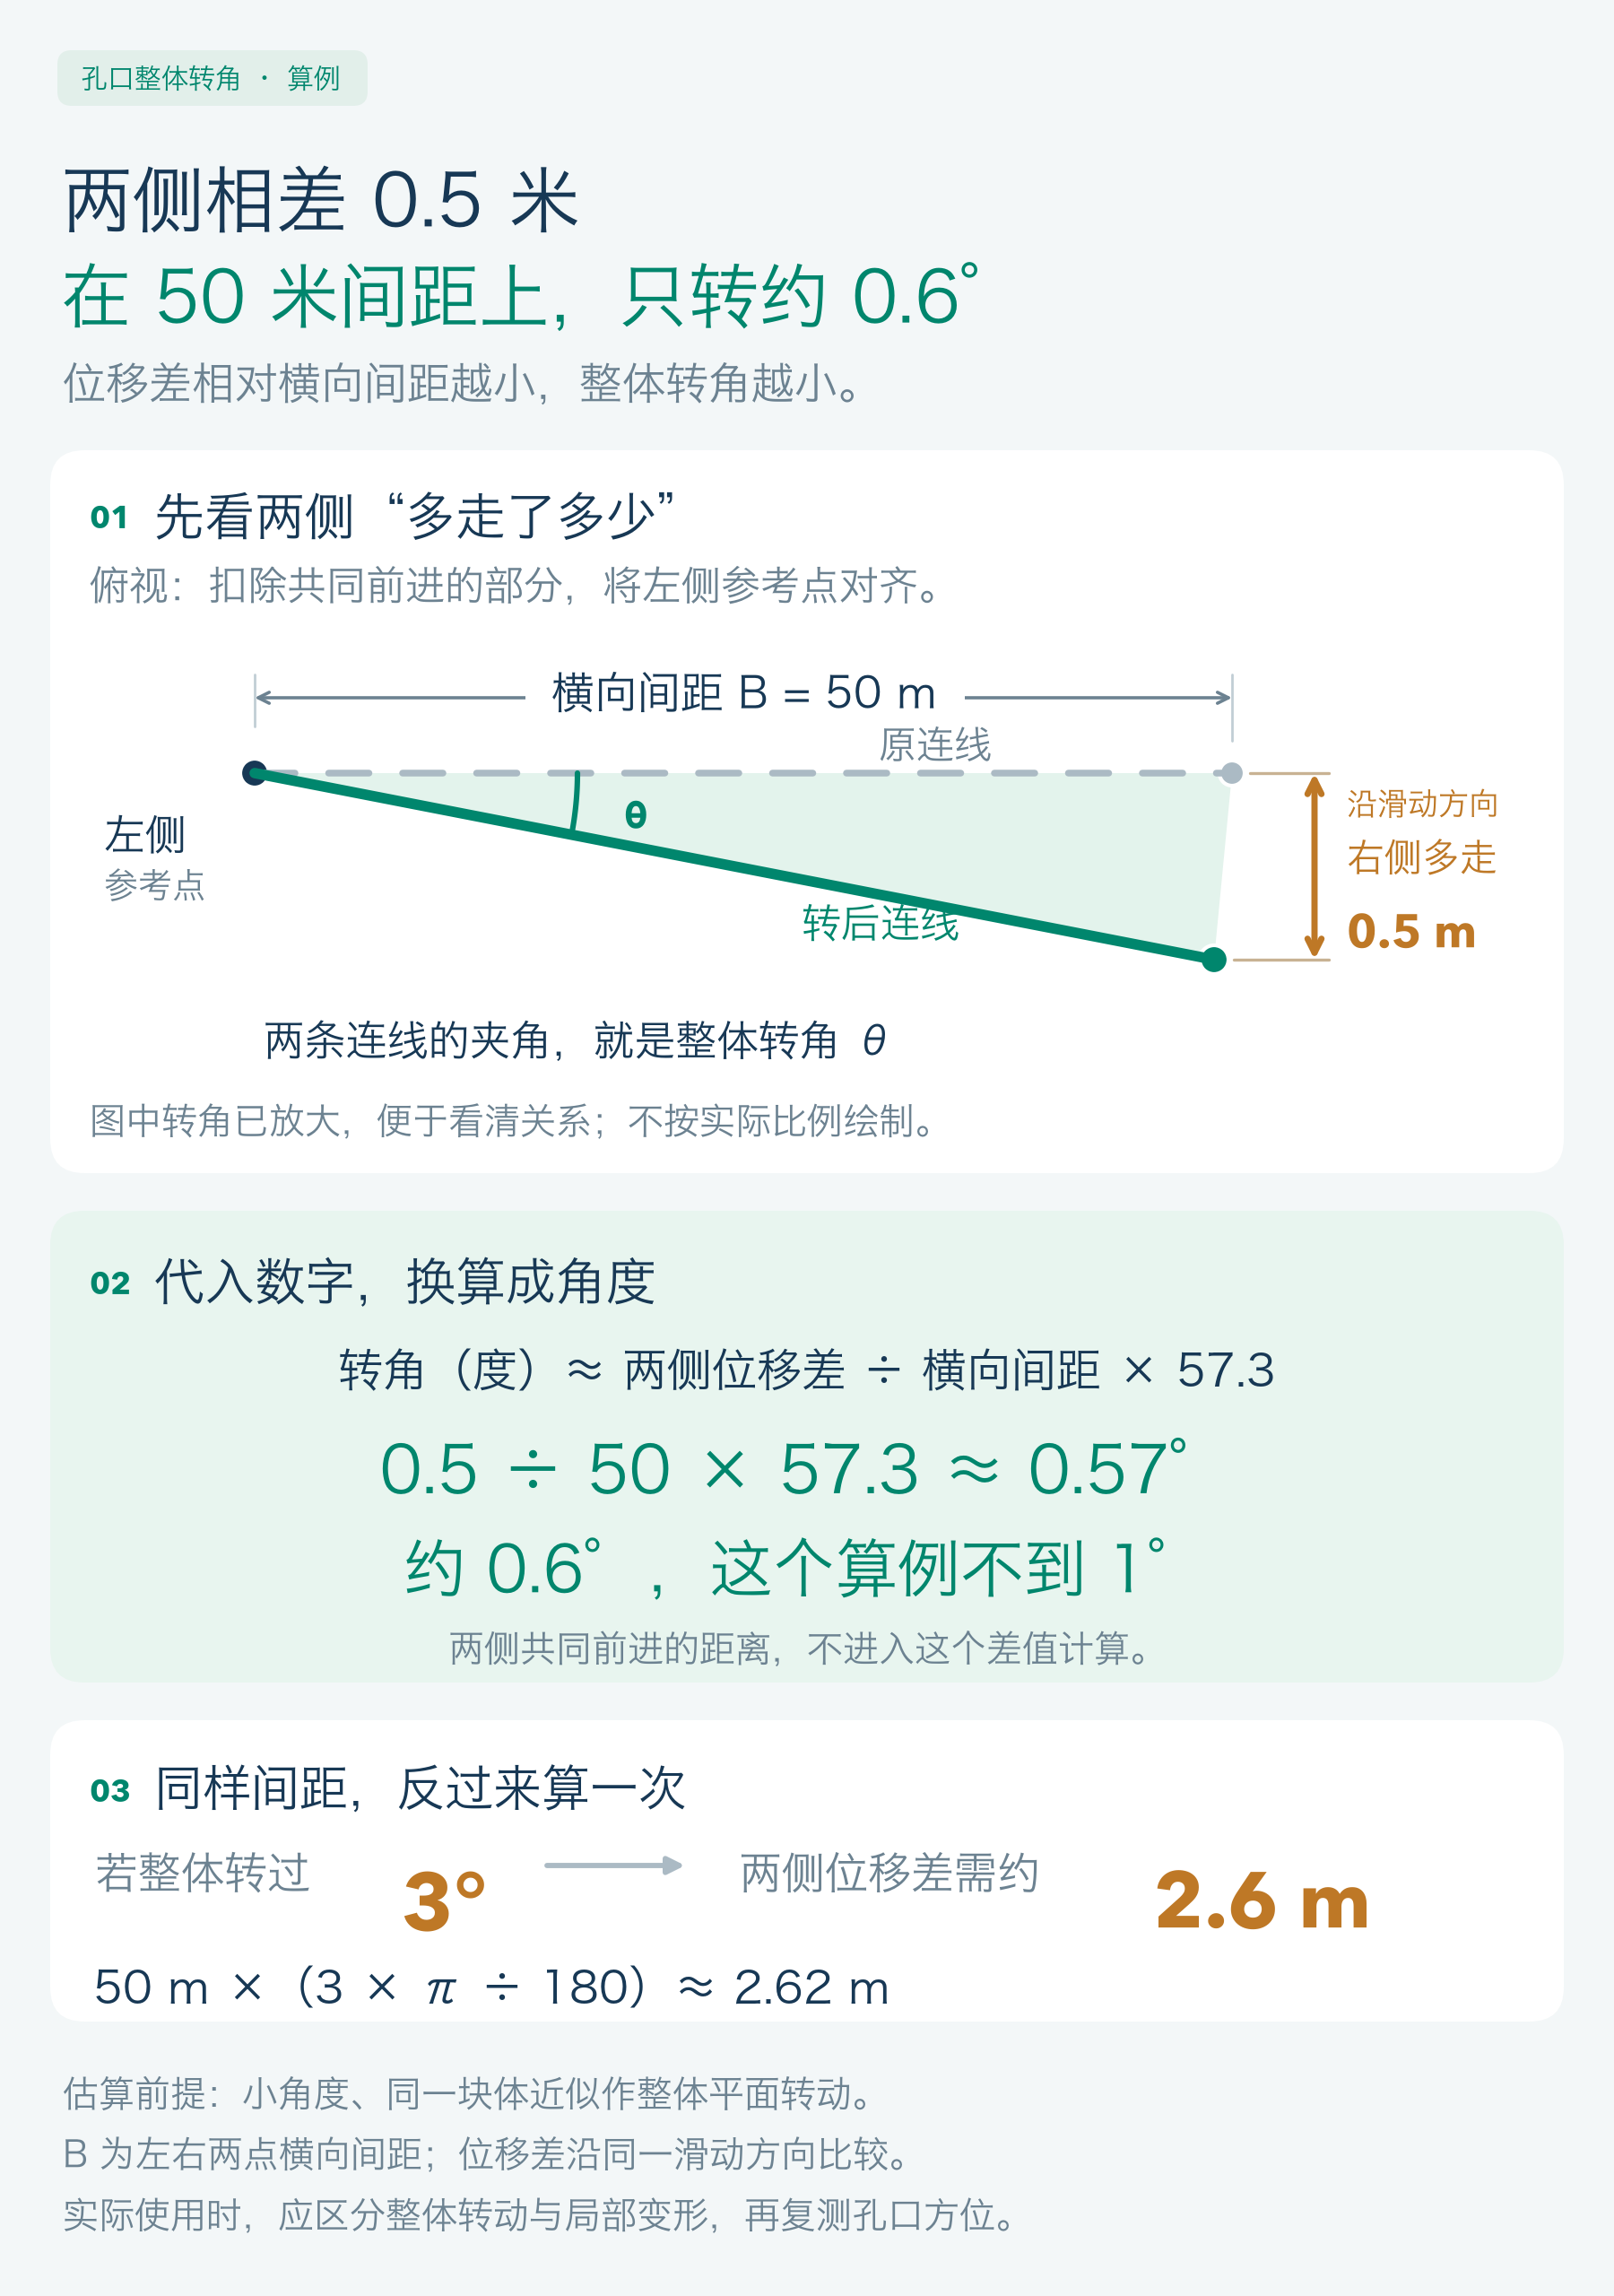
因此,在两侧位移差远小于横向间距时,整体转向的幅度较小。 实际仍需结合现场间距与位移差判断,并区分整体转动和局部变形;量级估算不能代替孔口方位复测。
安装时要留下孔口方位标记和记录;运行中,相对现场的方位参照按方案复测。确认属于整串整体转向后,再依据实测偏角修正数据方向,或按方案重新定向。
不能自动解决,不等于无法处理。 它需要外部测量来发现和修正,这也是把方位基准放在孔口的价值:看得见,可以检查、记录和复核。
导轮卡滞、连接松动或管体严重夹持,也需要现场检查处理,不能指望这套结构自动补救。
如有测斜管扭转或安装定向问题,欢迎带着孔深、管径和现场条件与我们交流,一起确认适用的安装方案。
延伸阅读:深部位移出现负值时,怎样排查。